Google Research představil tři výzkumné projekty, v nichž AI agenti řídí laboratorní pokusy nebo upravují návrhy molekul podle naměřených výsledků. Rámec VERID propojuje agenty s pipetovacími roboty; související prototypy pro DNA aptamery a nové proteiny zkoumají, jak může zpětná vazba z experimentů zlepšit další návrhy.
VERID sleduje skutečný stav robotického pracoviště
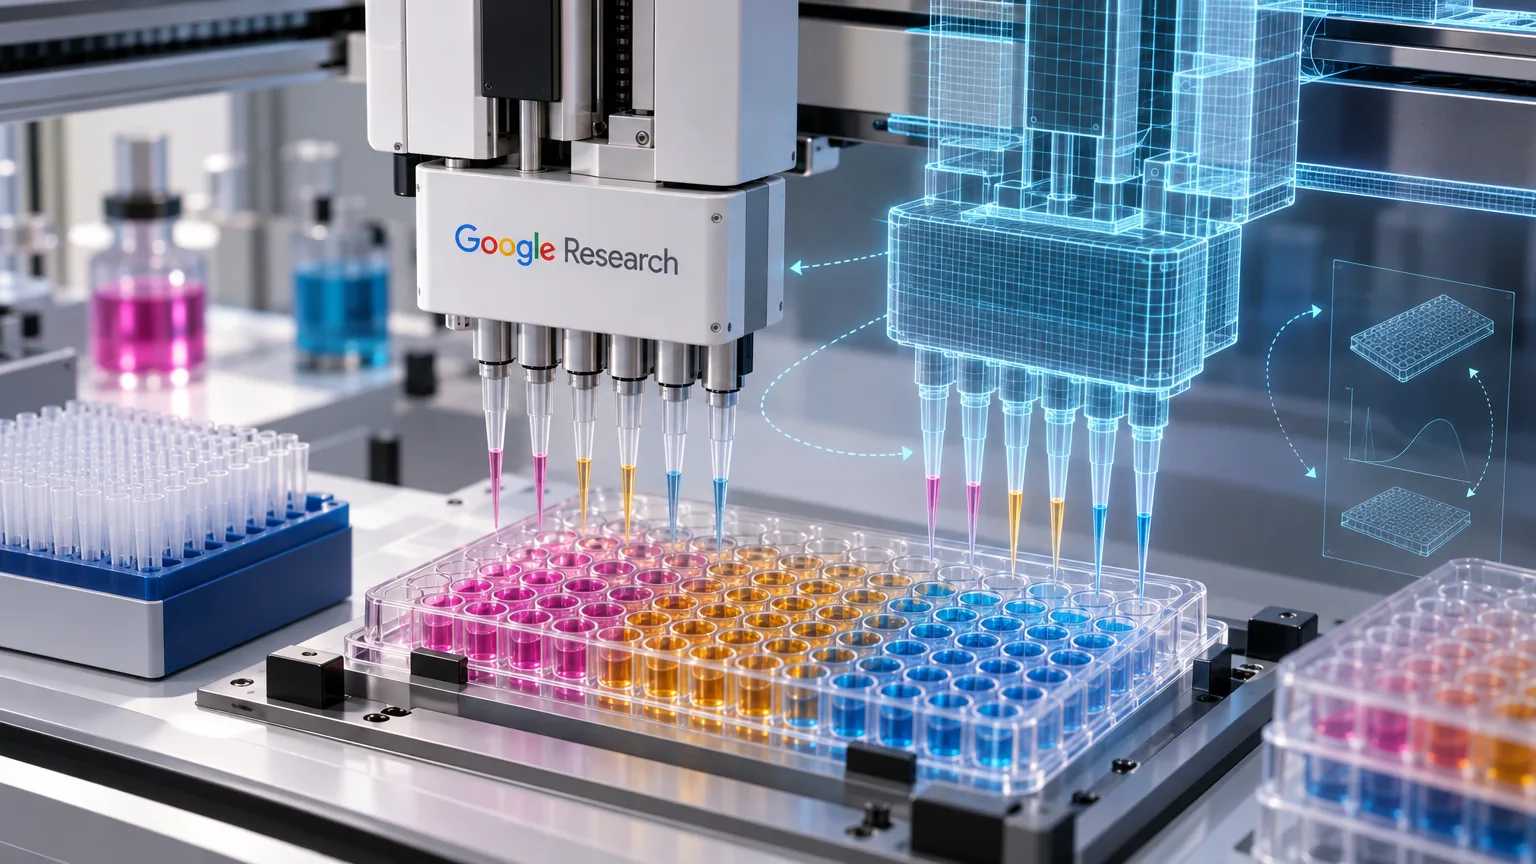
Základem VERID je podle Google Research průběžně aktualizované sémantické digitální dvojče laboratoře. Zachycuje nejen prostorové uspořádání a geometrii robotických ramen, ale také objem kapaliny v jednotlivých jamkách, identitu reagencií a dostupné pipetovací špičky. Výzkumníci jej postavili na rámci PyLabRobot s otevřeným zdrojovým kódem.
Agent prostřednictvím tohoto prostředí plánuje, simuluje a provádí protokoly pro manipulaci s kapalinami. Google Research uvádí, že virtuální zkouška během sekund odhalí například kolizi nebo pokus o odběr z prázdné jamky. Kontroly zachytí neplatný příkaz ještě před odesláním robotu, zatímco synchronizované záběry kamer a záznamy akcí uchovávají průběh pokusu pro pozdější rozbor.
Záznamy pomohly opravit míchání i pokračovat po poruše
V jedné z případových studií pomohlo spojení videa a záznamu provedených kroků odhalit nerovnoměrné rozvrstvení barviva. Podle výzkumníků je způsobovalo dávkování příliš blízko dna jamky a agent následně upravil způsob míchání. V téže sérii pokusů uchovaný stav digitálního dvojčete umožnil pokračovat po selhání čtečky destiček, aniž bylo nutné znovu pipetovat.
Další experiment měl za úkol rekonstruovat směsi barviv s utajeným složením ze snímků horní kamery. Agent opakovaně navrhoval a spouštěl robotické pokusy a mezi jednotlivými běhy hledal optické i kapalinové artefakty, které ovlivňovaly jeho výsledky. Google Research v této konkrétní úloze uvádí více než pětinásobné zlepšení přesnosti.
Tři kola návrhu aptamerů ukázala pokrok i slepou uličku
U DNA aptamerů, tedy molekul vázajících proteiny, tým otestoval tři cykly návrhu, experimentu a následných úprav. Jeden takový cyklus podle Google Research trvá 7–10 dní. Agenti navrhují sekvence, kandidáti se prověřují proti cílovým proteinům na magnetických kuličkách a sekvenování dodává kvantitativní výsledky pro další kolo.
Při hledání molekul pro α-trombin první kolo nepřineslo žádné úspěšné kandidáty. Google Research příčinu přisuzuje pevným primerovým přesahům, které narušovaly skládání u 48 % sekvencí. Po přidání postranních stabilizačních stonků ve druhém kole dosáhla úspěšnost 26,0 %; po zvýšení rozmanitosti návrhů ve třetím kole stoupla na 42,1 % při konečné specificitě 98,5 %.
Myoglobin naopak ukázal, jak může optimalizace samotné vazebné afinity výsledek zhoršit. Podle výzkumníků ve druhém kole tvořily G-kvadruplexové motivy 63 % návrhů, ale většina se vázala také na jiné proteiny a samotné kuličky. Specificita klesla ze 75,0 % na 19,1 % a úspěšnost po korekci na vazbu ke kuličkám z 10,2 % na 3,7 %.
Na základě těchto měření agenti podle Google Research samostatně změnili pravidla návrhu: omezili nespecifické motivy, odečetli vazbu na kuličky a přešli ke strukturám bez G-kvadruplexů. Ve třetím kole se specificita dostala na 72,4 % a podíl úspěšných molekul vázajících cílový protein na 33,5 %, což výzkumníci označují za devítinásobek předchozího kola.
Predikci struktury proteinů zrychlilo zaměření na lokální vazebné místo
Třetí projekt se věnuje návrhu nových proteinových vazebných molekul. Google Research postup použil na fibroblastový aktivační protein alfa (FAP), receptor, který se v pevných nádorech vytváří ve zvýšené míře. Nejlepší návrhy podle týmu po několika experimentálních bězích dosáhly vazebné afinity v jednotkách nanomolů.
Výpočetní část tým upravil tak, aby se predikce skládání soustředila na lokální vazebné místo. Podle Google Research se predikce struktury zrychlila 8,6krát bez zhoršení strukturální přesnosti. Zásah míří na výpočetně nejnáročnější část návrhu proteinových komplexů.
Při stejném objemu výpočtů měla podle Google Research spolupráce vědce a agenta téměř dvojnásobnou úspěšnost počítačových návrhů oproti samotnému vědci a přinesla úspěšné návrhy pro širší škálu cílových míst. Vědec určoval celkovou strategii, zatímco agent zajišťoval taktické provedení. Pro souběžné laboratorní prověřování velkých knihoven variant tým zavedl vystavování proteinů na povrchu kvasinek a fluorescenčně aktivované třídění buněk (FACS).
Propojení VERID s objevováním proteinů je dalším krokem
Pokusy podle Google Research probíhají pod přímým lidským dohledem: lidé schvalují a kontrolují navržené sekvence, ověřují laboratorní protokoly a dohlížejí na robotické běhy. Každá sekvence prochází kontrolou biologické bezpečnosti a každý protokol ve VERID se před použitím reagencií simuluje a ověřuje proti digitálnímu dvojčeti.
Jako další krok Google Research plánuje spojit dohledatelnou automatizaci VERID s učením z opakovaných experimentů při objevování proteinů. Cílem je umožnit agentům přímo zkoumat složité možnosti biologického návrhu v laboratoři.