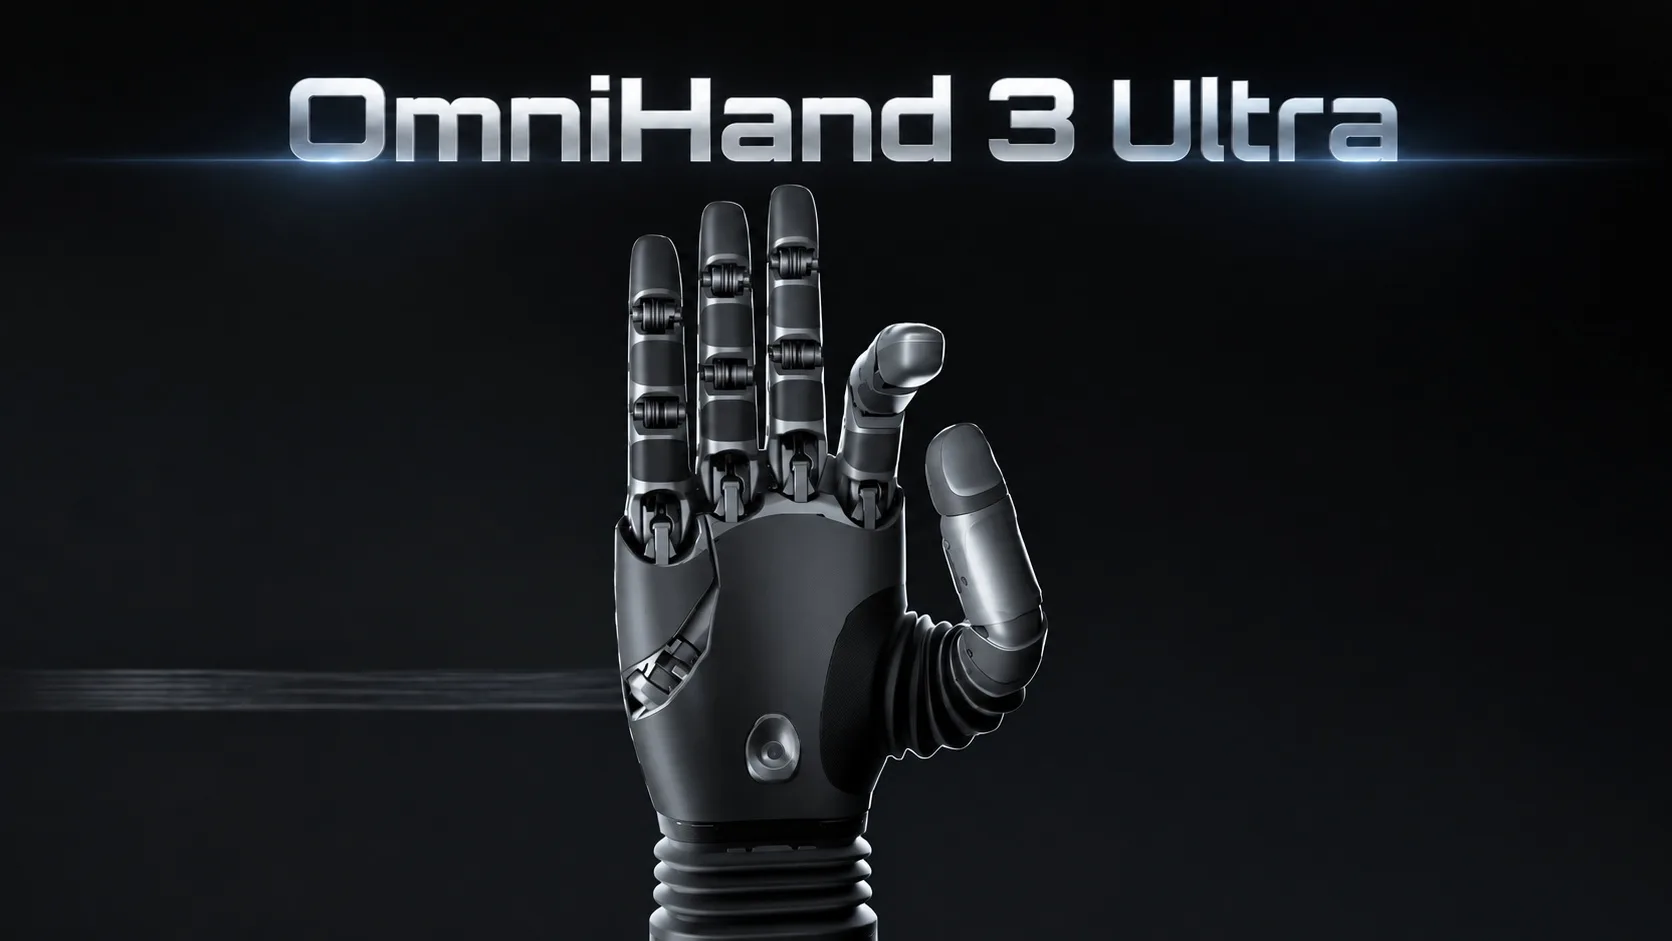
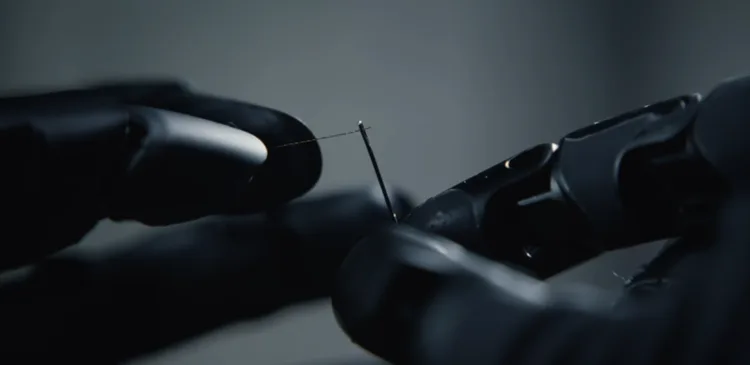
Čínská firma Agilink naučila robotickou ruku vyšívat hedvábím. Ruka s názvem OmniHand 3 Ultra zvládla rozdělit hedvábnou nit na tenoučká vlákna, navléknout jehlu, napnout látku do vyšívacího rámu a udělat první stehy. Učitelkou jí byla Fu Siang-chung, uznávaná mistryně tradiční výšivky z čínského města Su-čou. Toto řemeslo má za sebou více než dva a půl tisíce let historie.
Na první pohled jde o efektní video. Ukázka ale míří na jeden z největších problémů humanoidních robotů. Stroje dnes dokážou vidět i se pohybovat, jenže když mají vzít do ruky něco křehkého, snadno to zničí. Bez jemného citu pro sílu by robot nemohl bezpečně pracovat vedle lidí, aniž by způsobil nějakou škodu nebo někomu ublížil.
Hedvábí je pro robota noční můra
Hedvábná nit nemá pevný tvar. Ohne se, sklouzne a změní podobu i při nepatrné změně tlaku. Člověk to zvládne díky citu v prstech, pro stroj však jde o jeden z nejtěžších úkolů vůbec. Základem výšivky ze Su-čou je rozdělení hlavní nitě na šestnáct jednotlivých vláken. Jeden prst při tom opatrně odtahuje vlákna od sebe a ostatní drží nit napnutou. Při kroucení nitě musí konečky protilehlých prstů zůstat v kontaktu s vláknem a zároveň ho nechat volně otáčet. Navlékání jehly a samotné šití pak vyžadují přesnou polohu prstů, správně odměřenou sílu a dokonalou souhru celé ruky.
Hedvábí podle firmy nemá vlastní tvar a určuje ho síla prstů. Výšivka tak prověří mechaniku ruky i řídicí software najednou.
Jak se ruka učila
Mistryně Fu ukazovala robotovi jednotlivé kroky a Agilink při tréninku spojil dvě metody. První tvořila data z dálkového ovládání, kdy člověk ruku řídí na dálku a ona se z jeho pohybů učí. Druhou představovalo takzvané posilované učení, při kterém robot zkouší úkol pořád dokola a postupně zjišťuje, které pohyby vedou k úspěchu. V závěrečném úkolu musela ruka nit zakroutit a pak ji zvednout jedním plynulým pohybem. Nit pokaždé dopadla jinam, takže robot nemohl jen přehrát naučený postup. Musel se přizpůsobit tomu, co zrovna viděl a cítil.
Jediná hedvábná nit ukazuje, jak obratné prsty OmniHand 3 Ultra jsou, řekl šéf Agilinku Čchiao Tchien-ťie, který zároveň působí jako viceprezident mateřské firmy AgiBot. Podle něj ukázka naznačuje, že by stroje mohly převzít i jemnější práci. Mistryně Fu to vzala s nadhledem a poznamenala, že lidé budou mít další pár rukou na jemnou práci.
Mechanismus ruky
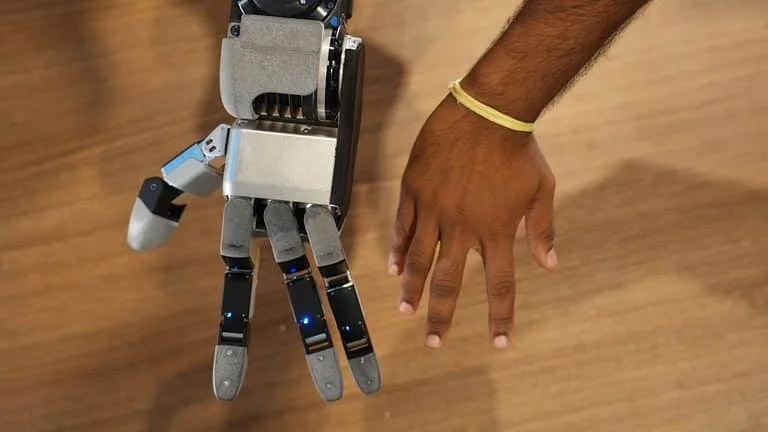
Agilink přesně neuvedl, která verze ve videu vystupuje, na pohled ale odpovídá modelu OmniHand 3 Ultra-M. Ten je zhruba stejně velký jako lidská ruka a váží 630 gramů. Stabilně udrží tři kilogramy, zvedne až osm kilogramů a otevře se nebo sevře zhruba za třetinu sekundy. Do stejné polohy se umí vrátit s přesností kolem dvou desetin milimetru.
Ruka má jednadvacet stupňů volnosti. Zjednodušeně řečeno umí ovládat jednadvacet pohybů v kloubech nezávisle na sobě. Konstruktéři zvolili přímý pohon, motory hýbou klouby přímo, bez šlach, lanek nebo převodů, které by mezi nimi sílu přenášely.
O hmat se starají senzory v každém konečku prstu. Fungují trochu jako malá kamera, která zevnitř sleduje měkký polštářek a hlídá i ty nejmenší změny jeho tvaru. Podle firmy měří sílu ve všech třech směrech a zachytí promáčknutí od osmi setin milimetru. Ruka tak pozná, jestli jí předmět prokluzuje, nebo se ho jen lehce dotýká. V dlani má ještě senzor se třemi sty dotykovými body.
Pět prstů, nebo čtyři?
Šikovné robotické ruce vyvíjí více firem a každá k nim přistupuje po svém. Čínský LinkerBot u modelu Linker Hand L30 Pro kopíruje lidskou anatomii. Pět prstů pohánějí šlachy podobně jako u člověka, přičemž ruka se soustředí na rychlost a schopnost opakovat stejný pohyb pořád stejně přesně, například při utahování šroubů nebo zvedání tenkých plátů. Věrná kopie lidské ruky ale přináší vyšší hmotnost a firma sama přiznává, že síla v konečcích prstů je spíše skromná. Na veletrhu InnoEx v Hongkongu přesto ruce LinkerBotu na humanoidech od firmy Humanoid zaujaly, když roboti ve čtyřčlenné kapele hráli na klávesy a bubny.
Boston Dynamics šel jinak a nová ruka pro jeho robota Atlas má jen čtyři prsty. Technický ředitel Zachary Jackowski nechal členy týmu na celý den svázat malíček s prsteníčkem a pak zjišťoval, jak moc jim chyběly. Ukázalo se, že malíček nepotřebují, a tak z návrhu zmizel. Firma tvrdí, že každý další prst zvyšuje cenu a přidává součástku, která se může porouchat. Atlas míří do továren, kde má pracovat s vrtačkami nebo svářečkami.
Řecký filozof Aristotelés nazval ruku nástrojem nástrojů a Boston Dynamics si toto tvrzení vzal k srdci. Podle firmy univerzální robotická ruka neuspěje tím, že bude co nejsložitější, ale tím, že spolehlivě zvládne pracovat s nástroji. Cit pro hedvábí většina továrních úloh nejspíš nevyžaduje. Uplatnit by se ale mohl v domácnostech, kde by robot měl pomáhat s péčí o starší lidi, aniž by jim ublížil.
Zdroje: prnewswire.com a newatlas.com