- Robot Atlas dostal novou ruku se čtyřmi prsty. Zvládne vrtačku, hřebíkovačku i svářečku
- Proč nová ruka robota Atlas nemá malíček? Inženýři si kvůli tomu na celý den slepili prsty
- Boston Dynamics ukázal robotickou ruku s 13 stupni volnosti. Humanoidi míří k práci s nářadím
- Atlas už předměty jen nechytá. Nová ruka jimi umí otáčet v prstech a cítí i jemný dotyk
- Ruka, která se učí ve virtuálním světě. Boston Dynamics chystá Atlas na skutečnou práci v továrnách
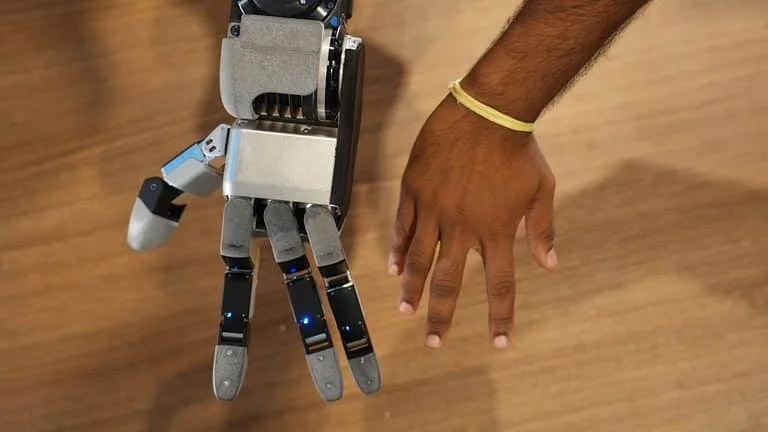
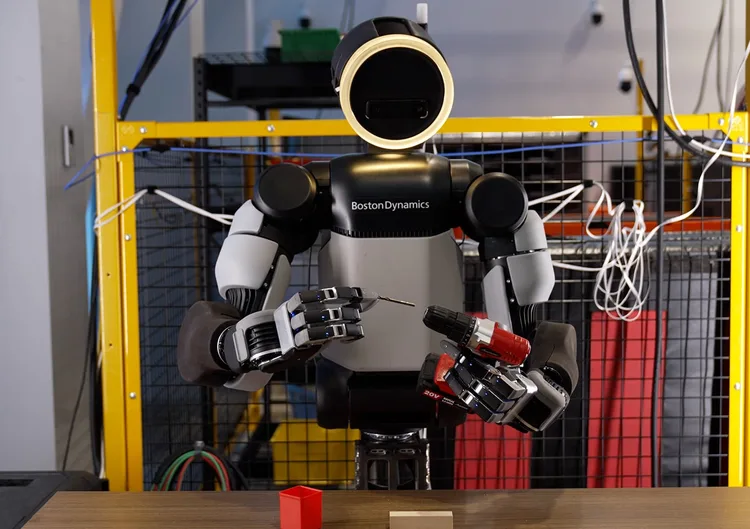
Boston Dynamics představil novou ruku pro svého humanoidního robota Atlas. Na první pohled působí zvláštně, protože má pouze čtyři prsty. Inženýři ji však nenavrhovali tak, aby co nejpřesněji kopírovala lidskou dlaň. Chtěli, aby robot předměty nejen uchopil, ale dokázal jimi také otáčet v prstech, zachytit je při vyklouznutí a především pracovat s běžným nářadím od vrtačky až po svářecí hořák.
Firma říká, že vývoj ruky pro humanoidního robota znamená neustálé hledání kompromisů mezi protichůdnými požadavky. Šikovnost, síla, odolnost, cena, snadná opravitelnost i citlivost na dotek jdou často proti sobě. Výsledkem je řešení, o kterém jsou v Boston Dynamics přesvědčeni, že je pro reálnou práci v továrnách a skladech ideální.
Chytání a práce s předměty
Předchozí ruka Atlasu měla sedm stupňů volnosti a vývojáři ji navrhli hlavně proto, aby robot spolehlivě udržel co nejvíce různých věcí. Nová generace disponuje třinácti stupni volnosti. Palec se pohybuje ve čtyřech osách a připomíná lidský prst mnohem více než dříve. Každý ze zbylých tří prstů má tři stupně volnosti, takže je robot dokáže roztáhnout od sebe a přesně ovládat jejich špičky.
Díky tomu Atlas zvládá pohyby, které dřív neuměl:
- přejet špičkou palce po délce i šířce ostatních prstů,
- sevřít drobný předmět mezi palcem a kterýmkoli dalším prstem a posouvat ho,
- držet věc třemi prsty pevně, a přitom s ní dál pohybovat,
- obejmout rukojeť nářadí a současně mačkat jeho spoušť.
Právě poslední dovednost otevírá cestu k používání vrtaček, utahováků, brusek, hřebíkovaček nebo svářecích hořáků.
Velikostí se ruka podobá větší lidské dlani a podle vývojářů je i o něco silnější než ruka průměrného člověka. Rozměry inženýři nevolili náhodně, protože Atlas má pracovat v prostorách stavěných pro lidi a sahat do míst, kam běžně sahají dělníci. Podobnost s lidskou anatomií mu má zároveň usnadnit učení z videí a záznamů, na kterých konkrétní činnosti předvádějí lidé.
Vyšší šikovnost přitom nešla na úkor síly. Ruka zůstala stejně výkonná jako ta předchozí, se kterou robot unesl naplněnou minilednici vážící přes 45 kilogramů. Samotný Atlas dokáže krátkodobě zvednout zhruba 50 kilogramů a dlouhodobě unese zátěž kolem 30 kilogramů.
Vývojáři vsadili na jednoduchost také uvnitř mechanismu. Pohon zajišťuje jeden typ motorů, které jsou umístěny přímo v jednotlivých kloubech. Tyto motory jsou zcela uzavřené a konstrukcí nevedou žádné křehké kabely. Takovou ruku lze snáze vyrábět ve velkých sériích a také její případná oprava je jednodušší.
Proč chybí malíček
Otázka pátého prstu rozdělila vývojový tým hned na začátku. Přidat malíček by technicky nebyl problém, protože celá ruka je složená z modulů. Inženýři dokonce zvažovali i varianty se dvěma palci. Nakonec rozhodl jednoduchý pokus. Technický ředitel Zack Jackowski požádal členy týmu, aby si na celý den slepili malíček s prsteníčkem a následně popsali, jaké úkoly jim to znemožnilo. Druhý den bylo jasné, že robot malíček nepotřebuje.
Čtyři prsty podle firmy plně stačí na otáčení předmětů v dlani, zachycení vyklouzávajících věcí i na držení nářadí se stisknutou spouští. Pátý prst by znamenal nutnost osadit tři motory navíc. To by přineslo vyšší cenu, větší prostorové nároky, vyšší spotřebu energie a další součástky, které by se mohly porouchat. V Boston Dynamics to shrnují heslem, že nejlepší součástka je ta, která v zařízení vůbec není.
Ruka cítí, kde je
Konstruktéři navrhli ruku tak, aby bylo možné jejími klouby pohnout i působením zvenčí. Když na prst zatlačí okolní předmět, kloub povolí a robot prostřednictvím motorů přesně rozpozná, kde se jeho prsty nacházejí a jaká síla na ně působí. Odborně se tomuto jevu říká propriocepce, což je stejný smysl, díky kterému člověk ví, kde má ruku, i když se na ni zrovna nedívá.
Tato vlastnost ruku chrání také při nárazu. Když robot do něčeho prudce udeří, kloub uhne. Kdyby mechanismus kladl příliš velký odpor nebo vykazoval vysoké tření, převodovka by se poškodila.
Vnitřní vnímání doplňují citlivé tlakové senzory, které pokrývají konečky prstů i dlaň. Tyto snímače zachytí i velmi drobné signály při kontaktu s předmětem, což se hodí zejména při jemné manipulaci.
Učení ve virtuálním světě
Lidské ukázky představují pro robota skvělý výchozí bod. Lidé si dnes nasazují speciální rukavice nebo ruční snímací zařízení, která zaznamenávají dotyky a změny tlaku při práci. Boston Dynamics však upozorňuje, že takové záznamy nezachytí všechny detaily. Rychlé a obratné pohyby prstů závisí hlavně na bleskovém řízení síly, což robot z pouhých lidských ukázek nevyčte.
Firma proto vsadila na posilované učení v simulaci, tedy na metodu, kdy se umělá inteligence učí systémem pokusů a omylů ve virtuálním prostředí. Stejným způsobem již dnes trénuje ovládání celého těla Atlasu, včetně udržení rovnováhy nebo zachycení pádu po zakopnutí.
Aby tento postup fungoval také u ruky, musí se virtuální model chovat naprosto stejně jako skutečný mechanismus. Inženýři proto ladili tři klíčové oblasti, kterými jsou geometrie ruky s rozmístěním kloubů, chování motorů včetně tření, síly a vůlí v převodech a nakonec reakce prstů při doteku s předměty. Řídicí software navíc vyrovnává drobné nepravidelnosti v chodu motorů i tření.
V simulaci pak robot trénuje v tisících různých variant. Mění se síla motorů, kluzkost povrchů, tvary předmětů i nečekané vnější zásahy. První výsledky podle firmy vypadají slibně. Chování, které se robot naučil čistě ve virtuálním světě, pak zvládl i skutečný Atlas a řídil se přitom pouze údaji, které mu hlásily motory v kloubech. Vývojáři nyní chtějí celý postup spustit v mnohem větším měřítku.
Schopnější díky nářadí
Proč by vlastně robot potřeboval tak šikovnou ruku, když dnešní továrny automatizují hlavně jednoduché přenášení dílů z místa na místo? Boston Dynamics odpovídá dvěma důvody. Klasické průmyslové roboty fungují jen tehdy, když jim lidé díly přesně připraví a vybaví je chapadly na míru. Humanoid má naopak zvládnout vzít libovolnou věc odkudkoli, například z regálu, bedny, krabice, přihrádky nebo z hromady. Většina ruční práce, kterou zatím žádný stroj nepřevzal, se navíc točí kolem nářadí, ohebných kabelů nebo vybírání součástek z boxů.
Univerzální ruka podle firmy neexistuje. Někdy se hodí měkké prsty, aby nepoškrábaly povrch, jindy tvrdé jako kleště pro vyvinutí větší síly. Inženýři se proto odvolávají na Aristotela, který lidskou ruku nazval nástrojem nástrojů. Sama o sobě každou činnost neprovede, ale s vhodným nářadím zvládne téměř cokoli. Stejnou logiku chtějí vývojáři přenést i na Atlas.
Ruka vznikla jako součást nejnovější plně elektrické verze Atlasu, kterou Boston Dynamics chystá pro velkosériovou výrobu. Robota společně s automobilkou Hyundai učí výrobní a skladové práci ve speciálním výcvikovém středisku v americké Georgii. Tým zatím s novou rukou trénuje zejména otáčení předmětů v dlani, protože právě na této schopnosti závisí pozdější práce s nářadím i skládání dílů dohromady.
Zdroje: bostondynamics.com, interestingengineering.com a roboticsandautomationnews.com