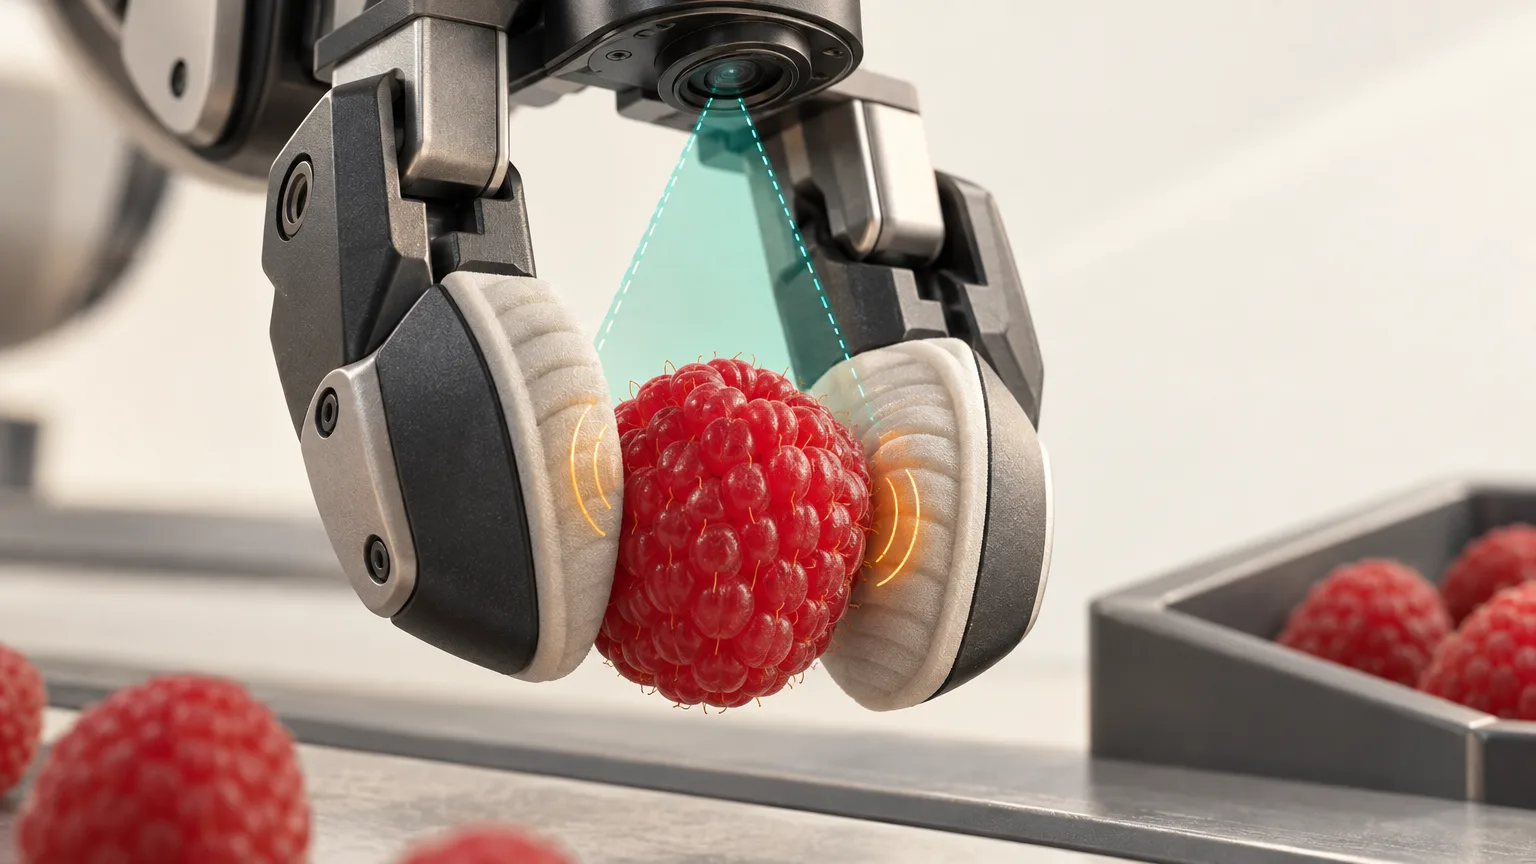
Eka Robotics hat eine Architektur für robotische Manipulation entwickelt, die ein Deep-Learning-Modell vom Typ Vision-Force-Action mit einem kraftsensitiven Greifer verbindet. Beim Greifen nutzt sie neben Bilddaten auch Kontaktinformationen: Laut Mitgründer Pulkit Agrawal steuern die Kraftmesswerte die Roboterhand bei der Suche nach Kontakt mit dem Gegenstand und beim eigentlichen Zugreifen.
Bilddaten liefern die Position, Kräfte steuern den Griff
Agrawal beschreibt eine Aufgabenteilung zwischen den beiden Arten von Eingangsdaten. Die Bilddaten liefern die ungefähre Position und Ausrichtung des Gegenstands. Beim eigentlichen Greifen stützt sich die Steuerung dagegen auf die Kraftrückmeldung.
Darauf ist auch die Roboterhand ausgelegt. Eka hat sie flexibler als herkömmliche Greifer konstruiert und mit mehr Kraftsensoren ausgestattet. Bei der von TechCrunch beschriebenen Vorführung reagierte sie so auf den Kontakt, dass sie eine Himbeere greifen konnte, ohne sie zu zerdrücken.
Training in der Physiksimulation
Grundlage des Trainings ist ein Physiksimulator, der die bei Greifversuchen auftretenden Kräfte modelliert. Er schafft eine Umgebung für bestärkendes Lernen, in der sich das Modell in großem Maßstab trainieren lässt.
Nach Angaben der Gründer lassen sich in dieser Simulation innerhalb weniger Minuten Tausende Stunden simulierte Robotererfahrung erzeugen.
Greiftempo und Anpassung an verschiedene Gegenstände
TechCrunch nennt für den Roboter rund 1.500 gegriffene Gegenstände von jeweils bis zu 1 kg Gewicht pro Stunde; bei einem Menschen sind es demnach etwa 600. Eka selbst gibt eine Erfolgsquote beim Greifen von mehr als 95 % an.
Professor Kris Hauser von der University of Illinois Urbana-Champaign beobachtete bei einer Demonstration, dass der Roboter ohne erneutes Training mit einer großen Zahl unterschiedlicher Gegenstände zurechtkam. Scheiterte der erste Versuch, setzte er erneut zum Greifen an.
Industriepiloten, Haltbarkeit und Finanzierung
Eka arbeitet derzeit mit mehreren Industriekunden in nichtöffentlichen Pilotprojekten zusammen. Diese konzentrieren sich auf das Umsetzen von Gegenständen und die Handhabung von Drähten.
Als weitere Herausforderung nennt Hauser den Einsatz an realen Montagelinien, an denen das System ein ganzes Jahr ohne Ausfälle laufen müsste. Offen ist aus seiner Sicht auch, wie gut sich die Methode auf andere Aufgaben übertragen lässt; er selbst hat nur das Umsetzen von Gegenständen gesehen.
Der aktuelle Greifer ist laut Agrawal auf 5 Millionen Arbeitszyklen ausgelegt. Das Unternehmen strebt 20 Millionen Zyklen an – einen Wert, den der Bericht als Standard für Industrieroboterarme nennt.
Das Startup hat in einer von a16z und F-Prime angeführten Series-A-Finanzierungsrunde 150 Millionen US-Dollar aufgenommen. Seine Bewertung nach der Investition erreichte 1,45 Milliarden US-Dollar.