Eka Robotics vyvinula architekturu pro robotickou manipulaci, která propojuje model hlubokého učení typu vision-force-action s chapadlem citlivým na sílu. Při uchopování využívá vedle obrazu také informace o kontaktu: podle spoluzakladatele Pulkita Agrawala právě informace o působících silách vedou ruku při hledání kontaktu s předmětem a při samotném úchopu.
Obraz určí polohu, síly vedou samotný úchop
Agrawal popisuje rozdělení úloh mezi oba druhy vstupů. Obraz poskytuje přibližnou polohu předmětu a jeho natočení, zatímco při samotném uchopování se řízení opírá o silovou zpětnou vazbu.
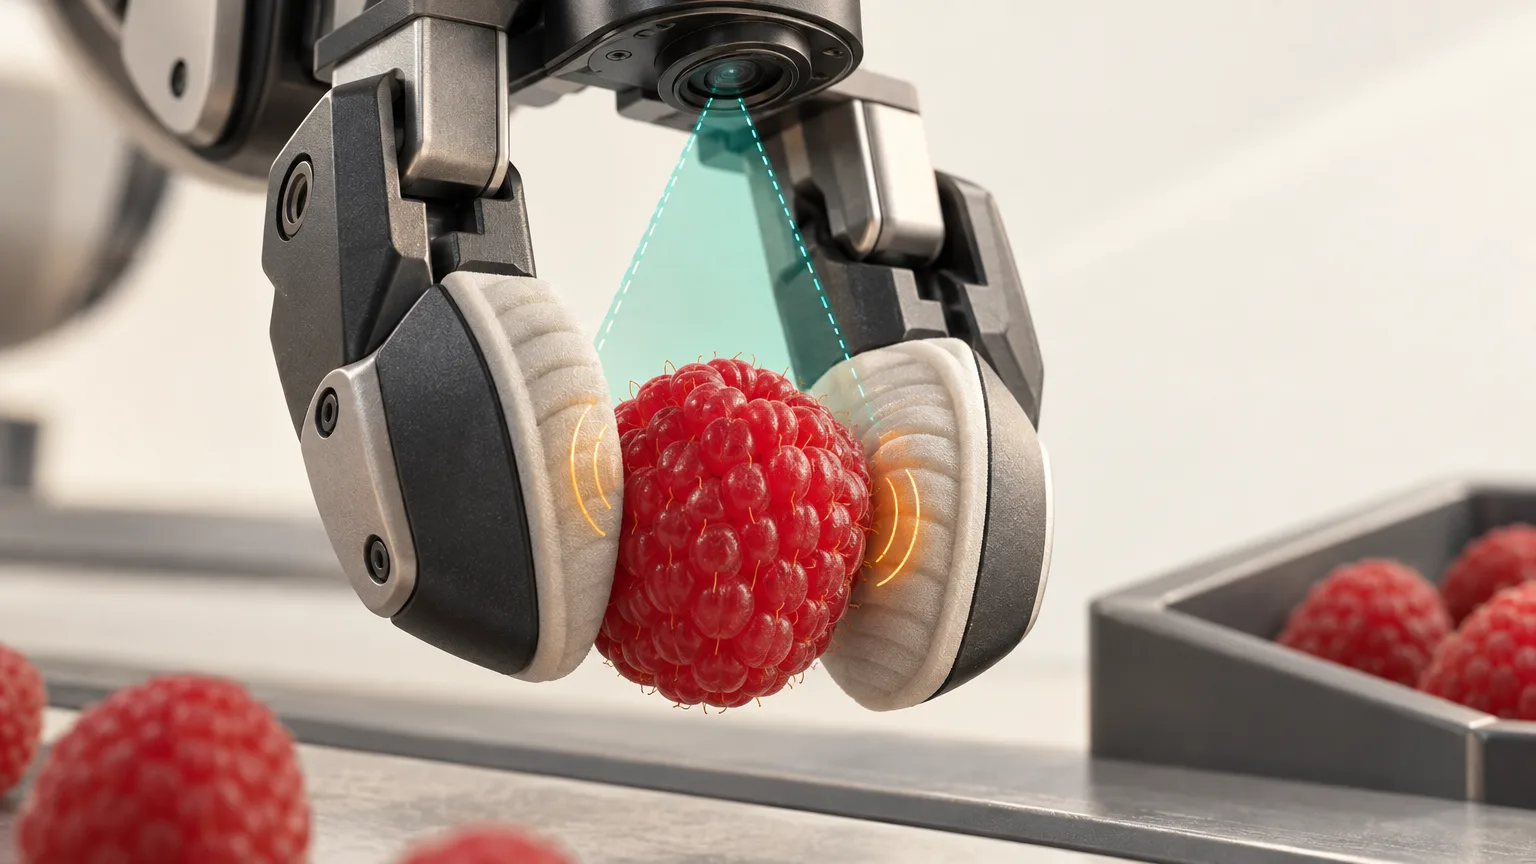
Tomu odpovídá i konstrukce robotické ruky. Eka ji navrhla pružnější než tradiční chapadla a vybavila větším počtem silových senzorů. V ukázce popsané TechCrunchem reagovala na kontakt tak, že dokázala uchopit malinu, aniž ji rozdrtila.
Trénink probíhá ve fyzikální simulaci
Základem tréninku je fyzikální simulátor, který modeluje síly působící při pokusech o uchopení. Vytváří tak prostředí pro posilované učení, v němž lze model trénovat ve velkém měřítku.
Zakladatelé tvrdí, že v simulaci během několika minut vytvoří tisíce hodin robotických zkušeností. Tento údaj se vztahuje ke zkušenostem generovaným v simulaci.
Tempo uchopování a přizpůsobení různým předmětům
TechCrunch u robota uvádí tempo přibližně 1 500 uchopených předmětů o hmotnosti do 1 kg za hodinu, zatímco člověk jich uchopí přibližně 600. Eka sama tvrdí, že úspěšnost uchopení přesahuje 95 %.
Profesor Kris Hauser z University of Illinois Urbana-Champaign při demonstraci pozoroval, že robot zvládal velké množství různých předmětů bez přetrénování. Pokud první pokus nevyšel, pokoušel se předmět uchopit znovu.
Průmyslové piloty a otázka odolnosti
Eka nyní spolupracuje s několika průmyslovými zákazníky v neveřejných pilotních projektech. Ty se soustředí na přemisťování předmětů a manipulaci s vodiči.
Hauser označuje za další výzvu provoz na skutečných montážních linkách, kde by systém musel fungovat celý rok bez poruch. Otevřenou otázkou je podle něj také přenos metody na jiné úlohy; sám viděl pouze přemisťování předmětů.
Současné chapadlo je podle Agrawala dimenzováno na 5 milionů pracovních cyklů. Firma chce dosáhnout 20 milionů cyklů, což článek uvádí jako standard průmyslových ramen.
Startup získal v investičním kole Series A vedeném fondy a16z a F-Prime 150 milionů dolarů. Jeho ocenění po investici dosáhlo 1,45 miliardy dolarů.