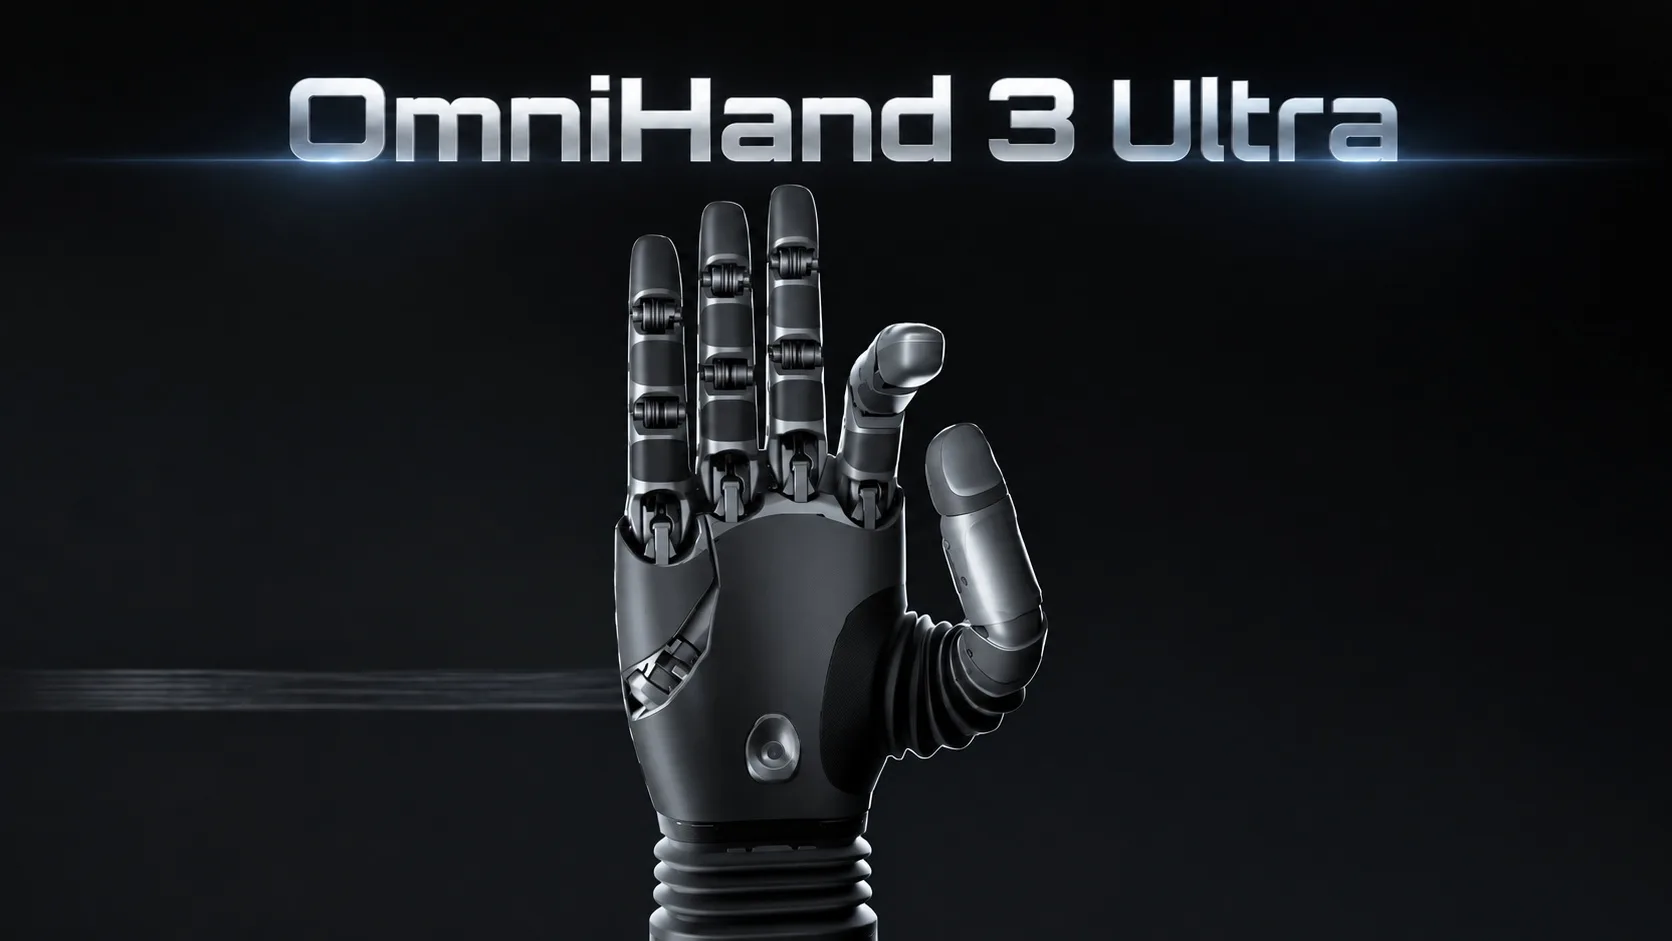
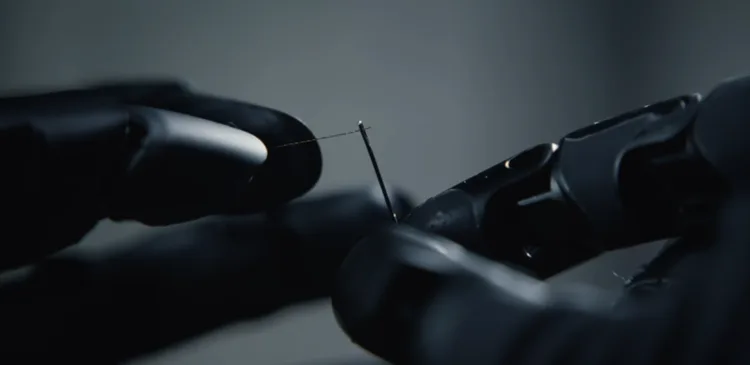
Das chinesische Unternehmen Agilink hat einer Roboterhand das Sticken mit Seide beigebracht. Die OmniHand 3 Ultra genannte Hand schaffte es, einen Seidenfaden in hauchdünne Fasern zu teilen, eine Nadel einzufädeln, den Stoff in einen Stickrahmen zu spannen und die ersten Stiche zu setzen. Ihre Lehrerin war Fu Xianghong, eine anerkannte Meisterin der traditionellen Stickkunst aus der chinesischen Stadt Suzhou. Dieses Handwerk blickt auf eine mehr als zweieinhalbtausendjährige Geschichte zurück.
Auf den ersten Blick handelt es sich um ein eindrucksvolles Video. Die Vorführung zielt jedoch auf eines der größten Probleme humanoider Roboter ab. Maschinen können heute sehen und sich bewegen, doch wenn sie etwas Zerbrechliches in die Hand nehmen sollen, zerstören sie es leicht. Ohne ein feines Gespür für die eingesetzte Kraft könnte ein Roboter nicht sicher neben Menschen arbeiten, ohne Schäden zu verursachen oder jemanden zu verletzen.
Seide ist für einen Roboter ein Albtraum
Ein Seidenfaden hat keine feste Form. Er biegt sich, rutscht weg und verändert seine Gestalt bereits bei einer winzigen Änderung des Drucks. Ein Mensch bewältigt dies dank des Feingefühls in seinen Fingern, für eine Maschine gehört es jedoch zu den schwierigsten Aufgaben überhaupt. Die Grundlage der Suzhou-Stickerei besteht darin, den Hauptfaden in sechzehn einzelne Fasern zu teilen. Dabei zieht ein Finger die Fasern vorsichtig auseinander, während die übrigen den Faden gespannt halten. Beim Verdrehen des Fadens müssen die Spitzen der gegenüberliegenden Finger mit der Faser in Kontakt bleiben und ihr zugleich erlauben, sich frei zu drehen. Das Einfädeln der Nadel und das eigentliche Sticken erfordern anschließend eine präzise Positionierung der Finger, eine genau dosierte Kraft und ein perfektes Zusammenspiel der gesamten Hand.
Nach Angaben des Unternehmens besitzt Seide keine eigene Form, sondern diese wird durch die Kraft der Finger bestimmt. Die Stickerei stellt somit sowohl die Mechanik der Hand als auch die Steuerungssoftware gleichzeitig auf die Probe.
Wie die Hand lernte
Meisterin Fu zeigte dem Roboter die einzelnen Schritte, und Agilink kombinierte beim Training zwei Methoden. Die erste bestand aus Daten der Fernsteuerung, bei der ein Mensch die Hand aus der Ferne steuert und diese aus seinen Bewegungen lernt. Die zweite war das sogenannte verstärkende Lernen, bei dem der Roboter die Aufgabe immer wieder ausprobiert und nach und nach herausfindet, welche Bewegungen zum Erfolg führen. Bei der abschließenden Aufgabe musste die Hand den Faden verdrehen und ihn anschließend mit einer einzigen fließenden Bewegung anheben. Der Faden landete jedes Mal an einer anderen Stelle, sodass der Roboter nicht einfach einen erlernten Ablauf abspielen konnte. Er musste sich an das anpassen, was er gerade sah und fühlte.
Ein einziger Seidenfaden zeige, wie geschickt die Finger der OmniHand 3 Ultra seien, sagte Agilink-Chef Qiao Tianjie, der zugleich als Vizepräsident des Mutterunternehmens AgiBot tätig ist. Ihm zufolge deutet die Vorführung darauf hin, dass Maschinen auch feinere Arbeiten übernehmen könnten. Meisterin Fu nahm es gelassen und bemerkte, dass die Menschen ein zusätzliches Paar Hände für filigrane Arbeiten bekommen würden.
Mechanismus der Hand
Agilink gab nicht genau an, welche Version in dem Video zu sehen ist, dem Aussehen nach entspricht sie jedoch dem Modell OmniHand 3 Ultra-M. Dieses ist ungefähr so groß wie eine menschliche Hand und wiegt 630 Gramm. Es kann stabil drei Kilogramm halten, bis zu acht Kilogramm heben und sich innerhalb von etwa einer Drittelsekunde öffnen oder schließen. In dieselbe Position kann es mit einer Genauigkeit von rund zwei Zehntelmillimetern zurückkehren.
Die Hand verfügt über einundzwanzig Freiheitsgrade. Vereinfacht gesagt kann sie einundzwanzig Bewegungen in den Gelenken unabhängig voneinander steuern. Die Konstrukteure entschieden sich für einen Direktantrieb: Die Motoren bewegen die Gelenke unmittelbar, ohne Sehnen, Kabel oder Getriebe, die die Kraft zwischen ihnen übertragen würden.
Für den Tastsinn sorgen Sensoren in jeder Fingerspitze. Sie funktionieren ein wenig wie eine kleine Kamera, die von innen ein weiches Polster beobachtet und selbst kleinste Veränderungen seiner Form erfasst. Nach Angaben des Unternehmens messen sie die Kraft in allen drei Richtungen und erkennen Eindellungen ab acht Hundertstelmillimetern. Die Hand erkennt dadurch, ob ihr ein Gegenstand entgleitet oder ob sie ihn nur leicht berührt. In der Handfläche befindet sich außerdem ein Sensor mit dreihundert Berührungspunkten.
Fünf Finger oder vier?
Geschickte Roboterhände werden von mehreren Unternehmen entwickelt, die jeweils einen eigenen Ansatz verfolgen. Das chinesische Unternehmen LinkerBot bildet beim Modell Linker Hand L30 Pro die menschliche Anatomie nach. Fünf Finger werden ähnlich wie beim Menschen von Sehnen angetrieben, wobei die Hand auf Geschwindigkeit und die Fähigkeit ausgelegt ist, dieselbe Bewegung immer wieder mit der gleichen Präzision auszuführen, beispielsweise beim Anziehen von Schrauben oder beim Anheben dünner Platten. Eine originalgetreue Nachbildung der menschlichen Hand bringt jedoch ein höheres Gewicht mit sich, und das Unternehmen räumt selbst ein, dass die Kraft in den Fingerspitzen eher bescheiden ist. Auf der Messe InnoEx in Hongkong sorgten die Hände von LinkerBot an Humanoiden des Unternehmens Humanoid dennoch für Aufmerksamkeit, als die Roboter in einer vierköpfigen Band Keyboard und Schlagzeug spielten.
Boston Dynamics schlug einen anderen Weg ein, und die neue Hand für seinen Roboter Atlas hat nur vier Finger. Technikchef Zachary Jackowski ließ die Teammitglieder einen ganzen Tag lang ihren kleinen Finger an den Ringfinger binden und untersuchte anschließend, wie sehr er ihnen gefehlt hatte. Es zeigte sich, dass sie den kleinen Finger nicht benötigten, weshalb er aus dem Entwurf verschwand. Das Unternehmen erklärt, dass jeder zusätzliche Finger die Kosten erhöht und ein weiteres Bauteil hinzufügt, das ausfallen kann. Atlas ist für Fabriken vorgesehen, in denen er mit Bohrmaschinen oder Schweißgeräten arbeiten soll.
Der griechische Philosoph Aristoteles bezeichnete die Hand als Werkzeug der Werkzeuge, und Boston Dynamics nahm sich diese Aussage zu Herzen. Nach Ansicht des Unternehmens wird eine universelle Roboterhand nicht dadurch erfolgreich sein, dass sie möglichst komplex ist, sondern dadurch, dass sie zuverlässig mit Werkzeugen arbeiten kann. Ein Gespür für Seide dürfte bei den meisten Aufgaben in Fabriken kaum erforderlich sein. Es könnte jedoch in Haushalten zum Einsatz kommen, in denen ein Roboter bei der Betreuung älterer Menschen helfen soll, ohne sie zu verletzen.
Quellen: prnewswire.com und newatlas.com