Runway hat Praxis-1, ein Modell zur Robotersteuerung, für alle mit offenen Gewichten verfügbar gemacht. Zusammen mit den Gewichten veröffentlichte das Unternehmen den Code für Inferenz und Feinabstimmung unter Apache 2.0. Entwickler können das Modell damit auch für kommerzielle Zwecke an eigene Hardware anpassen. Vorgestellt hatte Runway es erstmals im September.
Das Modell sagt Video und Aktionen voraus
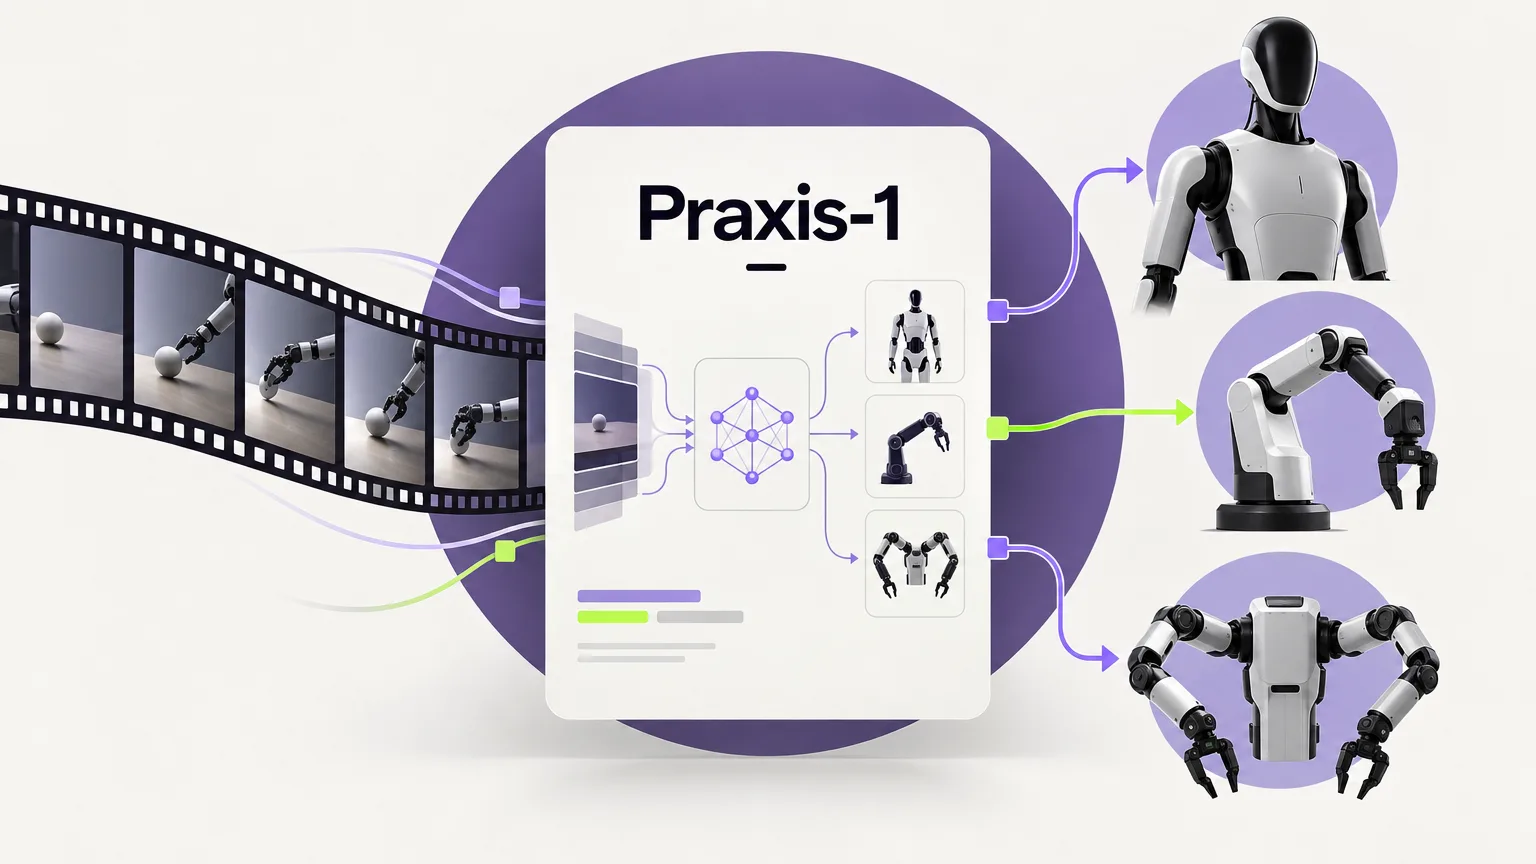
Praxis-1 ist ein Diffusions-Transformer vom Typ Mixture-of-Experts mit 27 Milliarden Parametern. Das Modell sagt Video und Aktionen gemeinsam voraus und basiert auf demselben umfangreichen Videovortraining wie die allgemeinen Weltmodelle von Runway.
Aus Videos lernt das Modell laut dem Unternehmen, wie sich Objekte verhalten und wie Aufgaben ablaufen. Forschungen von Runway zufolge erzielte das Vortraining mit Webvideos bei der Bewertung der Leistung einer Roboter-Policy dieselben Ergebnisse wie das Vortraining mit Aufnahmen ferngesteuerter Roboter.
Ergebnisse in RoboLab-120 und SimplerEnv
In NVIDIAs RoboLab-120-Rangliste erreichte Praxis-1 laut Runway eine Erfolgsquote von 46,2 Prozent über 1.200 Episoden. FLUX 3 Action kam auf 42,9 Prozent, Cosmos3 Nano auf 36,8 Prozent und π0.5 auf 28,0 Prozent.
Runway nennt auch ein Ergebnis für Googles Roboter RT-1, der in den ursprünglichen Trainingsdaten des Modells nicht vorkam. Nach der Feinabstimmung für diesen Roboter erreichte Praxis-1 in SimplerEnv eine Erfolgsquote von 80,0 Prozent, während die ursprüngliche RT-1-Policy auf 52,4 Prozent kam.
Anpassung an unterschiedliche Roboter
Die Partner Noble Machines, Standard Bots und Ultra betrieben das Modell auf eigener Hardware. Zu ihren Plattformen gehörten ein laufender humanoider Roboter, ein sechsachsiger Industriearm und ein Lagerroboter mit zwei Armen.
Laut Runway gelang es bei den Partnern, einen einzigen Checkpoint des Modells durch leichte Feinabstimmung an verschiedene Plattformen anzupassen. Mit der Methode LoRA lässt sich das Modell auf die eigene Roboterplattform, Kameras und Aufgaben abstimmen, ohne es vollständig neu zu trainieren.
Wo Praxis-1 verfügbar ist
Das Modell ist auf GitHub, auf Hugging Face mit nativer LeRobot-Unterstützung und in vLLM-Omni verfügbar; Reactor bietet gehostete Inferenz an. Neben LoRA ist auch eine vollständige Feinabstimmung möglich. Ausprobieren lässt sich Praxis-1 zudem auf Runway Dev. Für das nachträgliche Training auf spezifische Anwendungsfälle stehen praktische Anleitungen für NeMo Automodel bereit.
Runway nennt Unterstützung für NVIDIA-Hardware von den Rechenzentrums-GPUs H100 und B200 über die Workstation-GPUs RTX 5090 und RTX PRO 6000 bis hin zu Jetson Thor direkt am Roboter.