- Roboter Atlas erhält eine neue Hand mit vier Fingern. Sie kann mit Bohrmaschine, Nagelpistole und Schweißgerät umgehen
- Warum hat die neue Hand des Roboters Atlas keinen kleinen Finger? Die Ingenieure klebten sich dafür einen ganzen Tag lang die Finger zusammen
- Boston Dynamics zeigt eine Roboterhand mit 13 Freiheitsgraden. Humanoide sollen künftig mit Werkzeugen arbeiten
- Atlas greift Gegenstände nicht mehr nur. Mit der neuen Hand kann er sie zwischen den Fingern drehen und selbst feine Berührungen spüren
- Eine Hand, die in der virtuellen Welt lernt. Boston Dynamics bereitet Atlas auf echte Arbeit in Fabriken vor
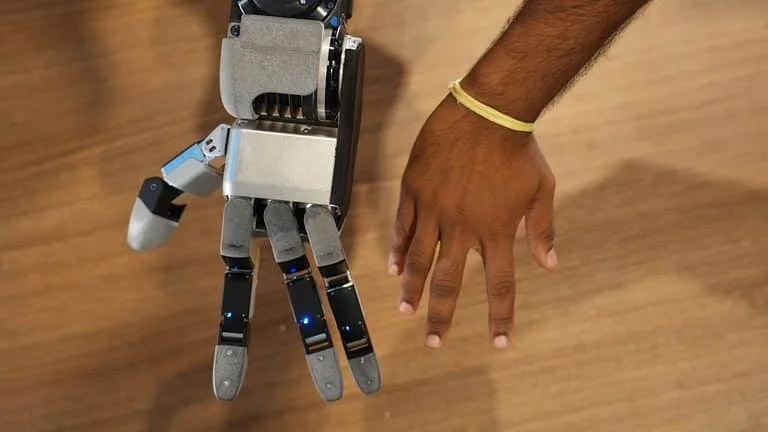
Boston Dynamics hat eine neue Hand für seinen humanoiden Roboter Atlas vorgestellt. Auf den ersten Blick wirkt sie ungewöhnlich, weil sie nur vier Finger hat. Die Ingenieure haben sie jedoch nicht so entworfen, dass sie die menschliche Handfläche möglichst genau nachbildet. Sie wollten, dass der Roboter Gegenstände nicht nur greift, sondern sie auch zwischen den Fingern drehen, beim Abrutschen auffangen und vor allem mit gewöhnlichen Werkzeugen von der Bohrmaschine bis zum Schweißbrenner arbeiten kann.
Das Unternehmen erklärt, dass die Entwicklung einer Hand für einen humanoiden Roboter eine ständige Suche nach Kompromissen zwischen widersprüchlichen Anforderungen bedeutet. Geschicklichkeit, Kraft, Widerstandsfähigkeit, Preis, einfache Reparierbarkeit und Berührungsempfindlichkeit stehen oft im Widerspruch zueinander. Das Ergebnis ist eine Lösung, von der Boston Dynamics überzeugt ist, dass sie sich ideal für reale Arbeiten in Fabriken und Lagern eignet.
Greifen und Arbeiten mit Gegenständen
Die vorherige Hand von Atlas hatte sieben Freiheitsgrade und wurde von den Entwicklern hauptsächlich dafür konzipiert, möglichst viele verschiedene Gegenstände zuverlässig festzuhalten. Die neue Generation verfügt über dreizehn Freiheitsgrade. Der Daumen bewegt sich in vier Achsen und ähnelt einem menschlichen Finger deutlich stärker als zuvor. Jeder der übrigen drei Finger hat drei Freiheitsgrade, sodass der Roboter sie voneinander abspreizen und ihre Spitzen präzise steuern kann.
Dadurch beherrscht Atlas Bewegungen, zu denen er früher nicht in der Lage war:
- mit der Daumenspitze längs und quer über die anderen Finger zu streichen,
- einen kleinen Gegenstand zwischen Daumen und einem beliebigen anderen Finger einzuklemmen und zu verschieben,
- einen Gegenstand mit drei Fingern festzuhalten und ihn dabei weiterzubewegen,
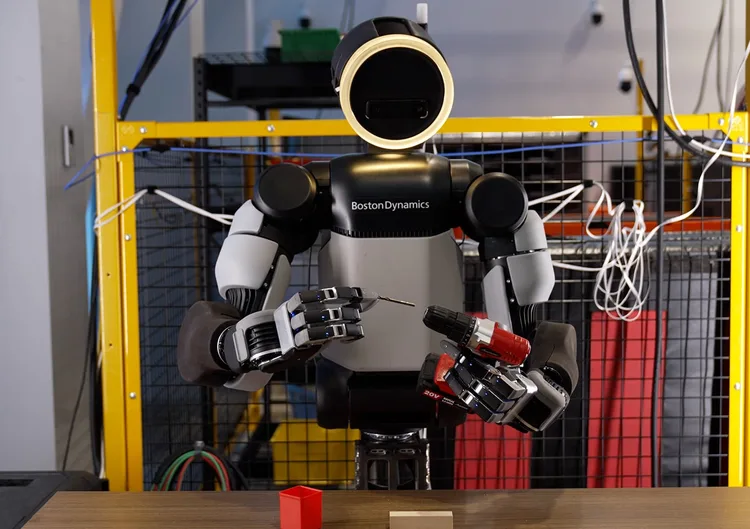
- einen Werkzeuggriff zu umfassen und gleichzeitig den Auslöser zu betätigen.
Gerade die letzte Fähigkeit ebnet den Weg für den Einsatz von Bohrmaschinen, Schlagschraubern, Schleifmaschinen, Nagelpistolen oder Schweißbrennern.
Die Hand ist etwa so groß wie eine größere menschliche Hand und laut den Entwicklern auch etwas stärker als die Hand eines durchschnittlichen Menschen. Die Abmessungen haben die Ingenieure nicht zufällig gewählt, denn Atlas soll in für Menschen konzipierten Räumen arbeiten und Bereiche erreichen, an die normalerweise Arbeiter greifen. Die Ähnlichkeit mit der menschlichen Anatomie soll ihm zugleich das Lernen anhand von Videos und Aufnahmen erleichtern, in denen Menschen konkrete Tätigkeiten vorführen.
Die höhere Geschicklichkeit ging dabei nicht zulasten der Kraft. Die Hand ist weiterhin genauso leistungsfähig wie ihr Vorgänger, mit dem der Roboter einen gefüllten, mehr als 45 Kilogramm schweren Minikühlschrank tragen konnte. Atlas selbst kann kurzfristig etwa 50 Kilogramm anheben und dauerhaft eine Last von rund 30 Kilogramm tragen.
Auch im Inneren des Mechanismus setzten die Entwickler auf Einfachheit. Für den Antrieb sorgt ein einziger Motortyp, wobei die Motoren direkt in den einzelnen Gelenken untergebracht sind. Diese Motoren sind vollständig gekapselt, und durch die Konstruktion verlaufen keine empfindlichen Kabel. Eine solche Hand lässt sich leichter in großen Serien herstellen und bei Bedarf einfacher reparieren.
Warum der kleine Finger fehlt
Die Frage nach einem fünften Finger spaltete das Entwicklungsteam gleich zu Beginn. Einen kleinen Finger hinzuzufügen, wäre technisch kein Problem gewesen, da die gesamte Hand aus Modulen besteht. Die Ingenieure erwogen sogar Varianten mit zwei Daumen. Letztlich gab ein einfacher Versuch den Ausschlag. Technikdirektor Zack Jackowski bat die Teammitglieder, sich einen ganzen Tag lang den kleinen Finger mit dem Ringfinger zusammenzukleben und anschließend zu beschreiben, welche Aufgaben dadurch unmöglich wurden. Am nächsten Tag war klar, dass der Roboter keinen kleinen Finger braucht.
Vier Finger reichen dem Unternehmen zufolge völlig aus, um Gegenstände in der Handfläche zu drehen, abrutschende Dinge aufzufangen und Werkzeuge mit gedrücktem Auslöser festzuhalten. Ein fünfter Finger würde drei zusätzliche Motoren erfordern. Das hätte einen höheren Preis, größeren Platzbedarf, höheren Energieverbrauch und weitere Komponenten zur Folge, die ausfallen könnten. Bei Boston Dynamics fasst man dies mit dem Leitsatz zusammen, dass das beste Bauteil jenes ist, das im Gerät überhaupt nicht vorhanden ist.
Die Hand spürt, wo sie sich befindet
Die Konstrukteure haben die Hand so entworfen, dass ihre Gelenke auch durch äußere Krafteinwirkung bewegt werden können. Wenn ein Gegenstand aus der Umgebung gegen einen Finger drückt, gibt das Gelenk nach, und der Roboter erkennt mithilfe der Motoren präzise, wo sich seine Finger befinden und welche Kraft auf sie einwirkt. In der Fachsprache wird dieses Phänomen Propriozeption genannt. Es handelt sich um denselben Sinn, dank dessen ein Mensch weiß, wo sich seine Hand befindet, auch wenn er sie gerade nicht ansieht.
Diese Eigenschaft schützt die Hand auch bei einem Aufprall. Wenn der Roboter heftig gegen etwas stößt, weicht das Gelenk aus. Würde der Mechanismus einen zu großen Widerstand leisten oder eine hohe Reibung aufweisen, würde das Getriebe beschädigt.
Die innere Wahrnehmung wird durch empfindliche Drucksensoren ergänzt, die die Fingerspitzen und die Handfläche bedecken. Diese Sensoren erfassen selbst sehr geringe Signale beim Kontakt mit einem Gegenstand, was insbesondere bei der Feinmanipulation hilfreich ist.
Lernen in der virtuellen Welt
Menschliche Vorführungen sind für den Roboter ein hervorragender Ausgangspunkt. Menschen tragen heute spezielle Handschuhe oder verwenden handgeführte Erfassungsgeräte, die Berührungen und Druckveränderungen bei der Arbeit aufzeichnen. Boston Dynamics weist jedoch darauf hin, dass solche Aufzeichnungen nicht alle Details erfassen. Schnelle und geschickte Fingerbewegungen hängen vor allem von einer blitzschnellen Kraftregelung ab, die der Roboter nicht allein aus menschlichen Vorführungen ableiten kann.
Das Unternehmen setzt deshalb auf bestärkendes Lernen in einer Simulation, also auf eine Methode, bei der die künstliche Intelligenz durch Versuch und Irrtum in einer virtuellen Umgebung lernt. Auf dieselbe Weise trainiert es bereits heute die Steuerung des gesamten Körpers von Atlas, einschließlich des Haltens des Gleichgewichts oder des Abfangens eines Sturzes nach einem Stolpern.
Damit dieses Verfahren auch bei der Hand funktioniert, muss sich das virtuelle Modell exakt genauso verhalten wie der reale Mechanismus. Die Ingenieure optimierten deshalb drei zentrale Bereiche: die Geometrie der Hand einschließlich der Anordnung der Gelenke, das Verhalten der Motoren einschließlich Reibung, Kraft und Spiel in den Getrieben sowie schließlich die Reaktion der Finger beim Kontakt mit Gegenständen. Die Steuerungssoftware gleicht zudem kleine Unregelmäßigkeiten im Lauf der Motoren und bei der Reibung aus.
In der Simulation trainiert der Roboter anschließend in Tausenden unterschiedlichen Varianten. Dabei verändern sich die Kraft der Motoren, die Glätte der Oberflächen, die Formen der Gegenstände und unerwartete äußere Einwirkungen. Die ersten Ergebnisse sehen dem Unternehmen zufolge vielversprechend aus. Verhaltensweisen, die der Roboter ausschließlich in der virtuellen Welt gelernt hatte, konnte anschließend auch der reale Atlas ausführen, wobei er sich nur nach den Daten richtete, die ihm die Motoren in den Gelenken meldeten. Die Entwickler wollen das gesamte Verfahren nun in wesentlich größerem Maßstab einsetzen.
Leistungsfähiger dank Werkzeugen
Warum sollte ein Roboter überhaupt eine so geschickte Hand benötigen, wenn heutige Fabriken hauptsächlich das einfache Transportieren von Teilen von einem Ort zum anderen automatisieren? Boston Dynamics nennt dafür zwei Gründe. Klassische Industrieroboter funktionieren nur dann, wenn Menschen ihnen die Teile präzise bereitstellen und sie mit maßgeschneiderten Greifern ausstatten. Ein Humanoid soll dagegen in der Lage sein, einen beliebigen Gegenstand von überall aufzunehmen, etwa aus einem Regal, einer Kiste, einem Karton, einem Fach oder einem Haufen. Zudem dreht sich der Großteil der Handarbeit, die bisher keine Maschine übernommen hat, um Werkzeuge, flexible Kabel oder das Entnehmen von Bauteilen aus Behältern.
Eine universelle Hand gibt es dem Unternehmen zufolge nicht. Manchmal sind weiche Finger nützlich, damit sie eine Oberfläche nicht zerkratzen, ein anderes Mal harte Finger wie bei einer Zange, um größere Kräfte auszuüben. Die Ingenieure berufen sich deshalb auf Aristoteles, der die menschliche Hand als Werkzeug der Werkzeuge bezeichnete. Für sich allein kann sie nicht jede Tätigkeit ausführen, doch mit dem passenden Werkzeug kann sie nahezu alles bewältigen. Dieselbe Logik wollen die Entwickler auch auf Atlas übertragen.
Die Hand entstand als Bestandteil der neuesten vollelektrischen Version von Atlas, die Boston Dynamics für die Großserienproduktion vorbereitet. Gemeinsam mit dem Automobilhersteller Hyundai bringt das Unternehmen dem Roboter in einem speziellen Trainingszentrum im US-Bundesstaat Georgia Arbeiten in Produktion und Lagerhaltung bei. Das Team trainiert mit der neuen Hand bislang insbesondere das Drehen von Gegenständen in der Handfläche, da von dieser Fähigkeit der spätere Umgang mit Werkzeugen und das Zusammensetzen von Teilen abhängen.
Quellen: bostondynamics.com, interestingengineering.com und roboticsandautomationnews.com