Runway zpřístupnila všem Praxis-1, model pro řízení robotů s otevřenými váhami. Spolu s váhami vydala pod licencí Apache 2.0 také kód pro inferenci a doladění, takže vývojáři mohou model přizpůsobovat vlastnímu hardwaru i pro komerční použití. Firma jej poprvé představila v září.
Model předpovídá video i akce
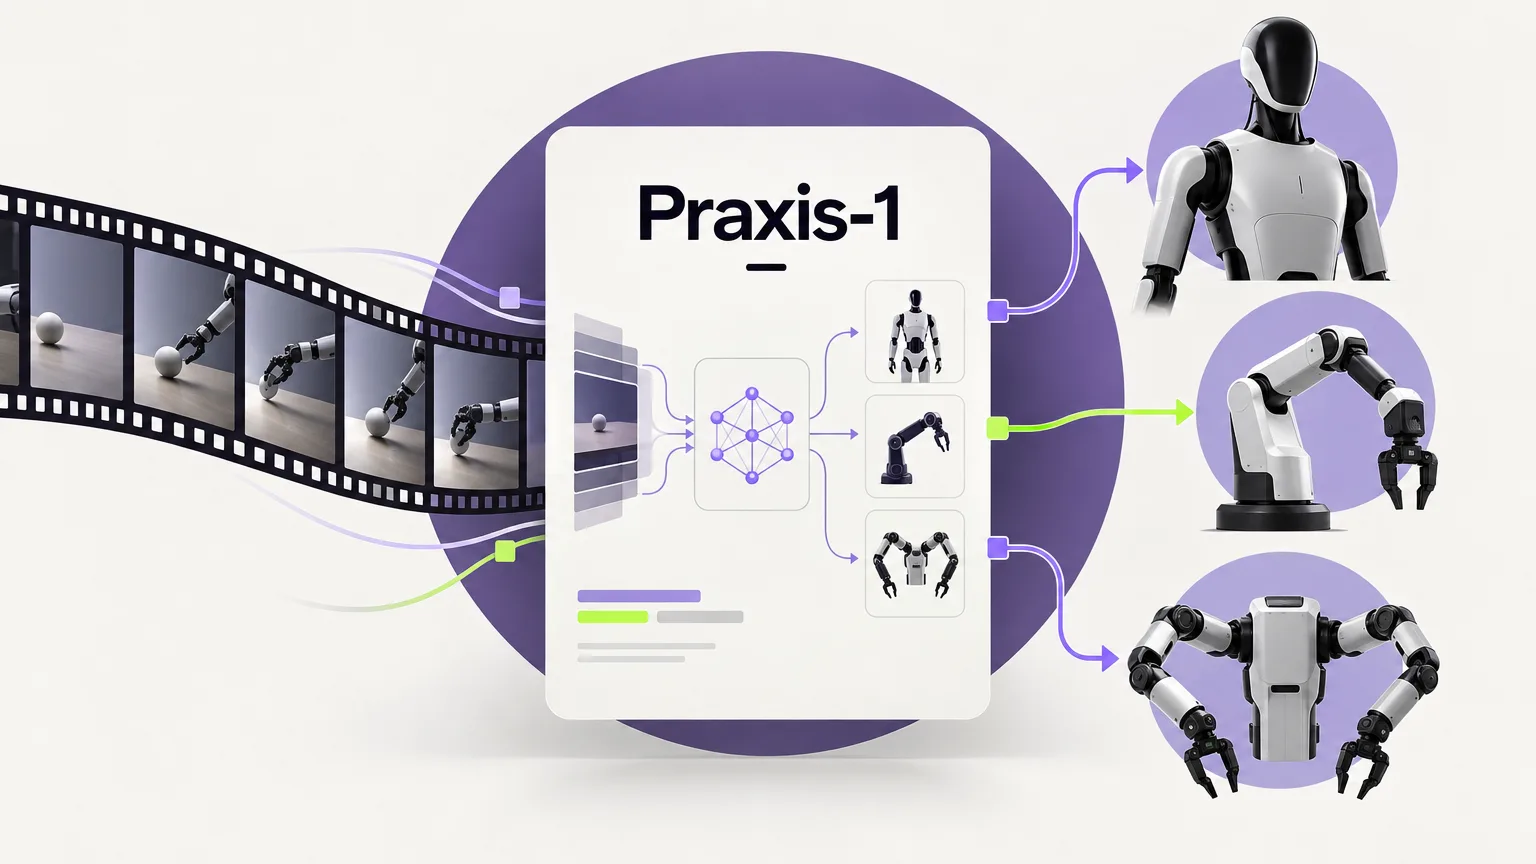
Praxis-1 je difuzní transformer typu mixture-of-experts s 27 miliardami parametrů. Video a akce předpovídá společně a vychází ze stejného rozsáhlého předtrénování na videu jako obecné světové modely Runway.
Podle firmy se model z videa učí, jak se chovají objekty a jak probíhají úlohy. Výzkum Runway také uvádí, že při hodnocení výkonnosti robotické politiky dosáhlo předtrénování na webovém videu stejných výsledků jako předtrénování na záznamech dálkově ovládaných robotů.
Výsledky v RoboLab-120 a SimplerEnv
V žebříčku NVIDIA RoboLab-120 dosáhl Praxis-1 podle Runway úspěšnosti 46,2 % napříč 1 200 epizodami. FLUX 3 Action měl 42,9 %, Cosmos3 Nano 36,8 % a π0.5 dosáhl 28,0 %.
Runway také uvádí výsledek pro robot Google RT-1, který se nevyskytoval v původních trénovacích datech modelu. Po doladění pro tento robot dosáhl Praxis-1 v SimplerEnv úspěšnosti 80,0 %, zatímco původní politika RT-1 měla 52,4 %.
Přizpůsobení různým robotům
Partneři Noble Machines, Standard Bots a Ultra provozovali model na vlastním hardwaru. Mezi jejich platformami byl kráčející humanoidní robot, šestiosé průmyslové rameno i dvouramenný skladový robot.
Podle Runway se u partnerů podařilo jediný checkpoint modelu mírným doladěním přizpůsobit různým platformám. Metoda LoRA umožňuje upravit model pro vlastní robotickou platformu, kamery a úlohy bez nového trénování celého modelu.
Kde je Praxis-1 dostupný
Model je dostupný na GitHubu, na Hugging Face s nativní podporou LeRobot a ve vLLM-Omni; hostovanou inferenci nabízí Reactor. Vedle LoRA je k dispozici i plné doladění. Vyzkoušet jej lze také na Runway Dev a pro následné trénování na specifické případy použití jsou připravené praktické návody NeMo Automodel.
Runway uvádí podporu hardwaru NVIDIA od datacentrových GPU H100 a B200 přes pracovní GPU RTX 5090 a RTX PRO 6000 až po Jetson Thor umístěný přímo na robotu.